


Linear Belt Drive ezali nini?
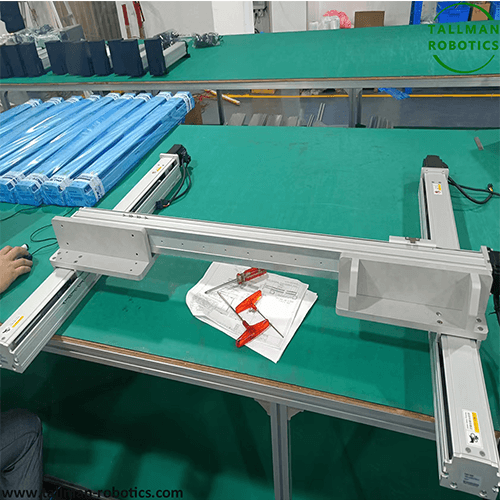
Moteur ya ceinture linéaire ezali système ya mouvement linéaire modulaire ya monene mpo na automatisation industrielle. Ezali ko adopter transmission ya ceinture à mino mpo na ko convertir mouvement rotatif ya moteur na déplacement linéaire droit. Ezali ko focuser na fonctionnement dynamique stable pona ba tâches ya mouvement automatique ndenge na ndenge. Ezali kopesa mouvement linéaire ya kozala na confiance mpo na équipement ya automation ya charge légère mpe moyenne.
Composition structurelle ya moboko
Ya liboso, cadre ya extrusion rigide esalaka nzoto monene mpo na stabilité structurelle. Ya mibale, mokaba oyo ezali na mino oyo ekómi makasi esalaka lokola eloko oyo esalaka ete moboko ya bopanzi nsango. Ya misato, ba guides linéaires ya précision e soutenir voyage ya curseur lisse. En plus, ba poulies ya entraînement couplé na ba poulies ya ralenti e assurer maille ya ceinture stable. Na suka, chariot modulaire ememaka ba charges pona mouvement ya positionnement linéaire.
Ozali na boyambi ya kotala ba projets mosusu to kotala galerie na biso ya ba vidéos par Youtube:https://www.youtube.com/@youtube
Awa, tozali ko introduire Linear Belt Drive , ba sérieux Fully Sealed pona environnement propre na ba données ndenge elandi:
|
Modele Te |
Moteur Nguya(W) . |
Largeur ya Nzoto (mm) . |
Kozongela makambo (mm) . |
Specs ya Ceinture de distribution |
Charge Max (kgs) 1.1. |
Max AVC (mm) na vitesse ya likolo (mm/s) . |
Ration ya décélération |
Poussée oyo epesameli noté |
Rail ya guide linéaire |
||
|
Bolai (mm) . |
Plomb (mm) ya . |
Ya kolala |
Ya kotelema |
||||||||
|
TMB45-CR oyo ezali na kati |
50W |
45 |
±0.04 |
15 |
66 |
2 |
- |
800mm na 3300mm/S |
1:1 |
15 |
24×8.5-1 |
|
100W |
66 |
4 |
- |
30 |
|||||||
|
TMB62-CR oyo ezali na kati |
100W |
62 |
±0.04 |
15 |
66 |
4 |
2000mm na 3300mm/S |
1:1 |
30 |
15×12.5-1 |
|
|
200W |
15 |
66 |
8 |
- |
60 |
||||||
|
400W |
66 |
16 |
- |
120 |
|||||||
|
TMB65-CR oyo ezali na kati |
50W |
65 |
±0.04 |
15 |
66 |
2 |
800mm na 3300mm/S |
1:1 |
15 |
42×9.5-1 |
|
|
100W |
66 |
4 |
30 |
||||||||
|
TMB85-CR oyo ezali na kati |
100W |
84 |
±0.04 |
15 |
66 |
4 |
- |
2000mm na 3300mm/S |
1:1 |
30 |
20×15.5-1 |
|
200W |
66 |
8 |
60 |
||||||||
|
400W |
66 |
16 |
- |
120 |
|||||||
|
TMB100-CR oyo ezali na kati |
200W |
104 |
±0.04 |
25 |
45 |
22 |
- |
3500mm na 2250mm/S |
1:2 |
10 |
15×12.5-2 |
|
90 |
10 |
3500mm na 4500mm/S |
1:1 |
20 |
|||||||
|
400W |
45 |
40 |
- |
3500mm na 2250mm/S |
1:2 |
22 |
|||||
|
90 |
20 |
3500mm na 4500mm/S |
1:1 |
40 |
|||||||
|
TMB135-CR oyo ezali na kati |
200W |
135 |
±0.04 |
25 |
45 |
22/42 |
- |
3500mm na 2250mm/S |
1:2 |
80/182 |
15×12.5-2 |
|
90 |
10/21 |
3500mm na 4500mm/S |
1:1 |
45/91 |
|||||||
|
400W |
45 |
22/42 |
- |
3500mm na 2250mm/S |
1:2 |
80/182 |
|||||
|
90 |
10/21 |
3500mm na 4500mm/S |
1:1 |
45/91 |
|||||||
|
TMB150-CR oyo ezali na kati |
400W |
150 |
±0.04 |
40 |
45 |
42/75 |
- |
3500mm na 2250mm/S |
1:2 |
182/326 |
15×12.5-2 |
|
90 |
21/35 |
3500mm na 4500mm/S |
1:1 |
91/163 |
|||||||
|
750W |
45 |
42/75 |
- |
3500mm na 2250mm/S |
1:2 |
182/326 |
|||||
|
90 |
21/35 |
3500mm na 4500mm/S |
1:1 |
91/163 |
|||||||
|
TMB170-CR mpe ezali |
400W |
170 |
±0.04 |
40 |
45 |
42/75 |
- |
3500mm na 2250mm/S |
1:2 |
182/326 |
20×15.5-2 |
|
90 |
21/35 |
3500mm na 4500mm/S |
1:1 |
91/163 |
|||||||
|
750W |
45 |
42/75 |
- |
3500mm na 2250mm/S |
1:2 |
182/326 |
|||||
|
90 |
21/35 |
3500mm na 4500mm/S |
1:1 |
91/163 |
|||||||
|
TMSL220-CR oyo ezali na kati |
750W |
220 |
±0.04 |
40 |
45 |
75 |
- |
3500mm na 2250mm/S |
1:2 |
326 |
23×18-2 |





Mituna oyo batunaka mingi
Q1: Ba scénarios nini ya application ekokani na ba systèmes ya entraînement ya ceinture linéaire?
Ebongi na triage automatique, ba lignes ya emballage, ba mécanismes ya déplacement ya gantry, mpe manipulation électronique ya ba composants. Ezali ko correspondre na ba scénarios nionso ya automation ya mouvement linéaire ya moyenne-vitesse, long-coup.
Q2: Makambo nini ya structure e définir moteur ya ceinture linéaire standard?
Esangisaka cadre rigide, ceinture à mino, poulies doubles, guides linéaires mpe chariot de charge. Ba pièces modulaires nionso e coordonner pona kosilisa mosala ya transmission linéaire stable.
Q3: Ba avantages nini ezali na yango sur ba entraînements linéaires traditionnels?
Ezali kopesa AVC efficace ya molayi mpe stabilité cyclique ya malamu koleka. Ezali mpe na structure ya pete mpe makoki ya kokokanisa bisaleli na{1}}site.
Q4: Ba moteurs nini ekoki ko pair na ba systèmes ya entraînement ya ceinture linéaire?
Ezali ko correspondre parfaitement ba moteurs servo na ba moteurs stepper. Ezali ko soutenir ba direction ya montage ebele pona ko correspondre na ba layouts ya ba dispositifs ya automation ndenge na ndenge.
Q5: Est-ce que conduite ya ceinture linéaire ekoki kosala na ba environnements ya production continue?
Iyo. Ceinture na yango oyo ezo résister na kolata-na structure guide stable ezo résister na fatigue ya fonctionnement ya long-terme. Ezali kobatela état ya mouvement linéaire constant mpo na misala ya production rond-le-horloge.
Ba tags ya moto .: linear ceinture drive, Chine linear ceinture drive fabricants, ba fournisseurs, usine


